SCENE 01
智能工厂混编调度
潜牵、顶升、叉车与复合机器人同场工作,按 MES 节拍统一派单,堵点自动消解。
RCS 车队调度系统统一任务分派、交通管制与充电编排,跨机型、跨品牌调度千台并发;TwinPlant 数字孪生在设备进场前运行真实节拍,验证方案可行性并测算投资回报,避免「设备到场才发现跑不通」。
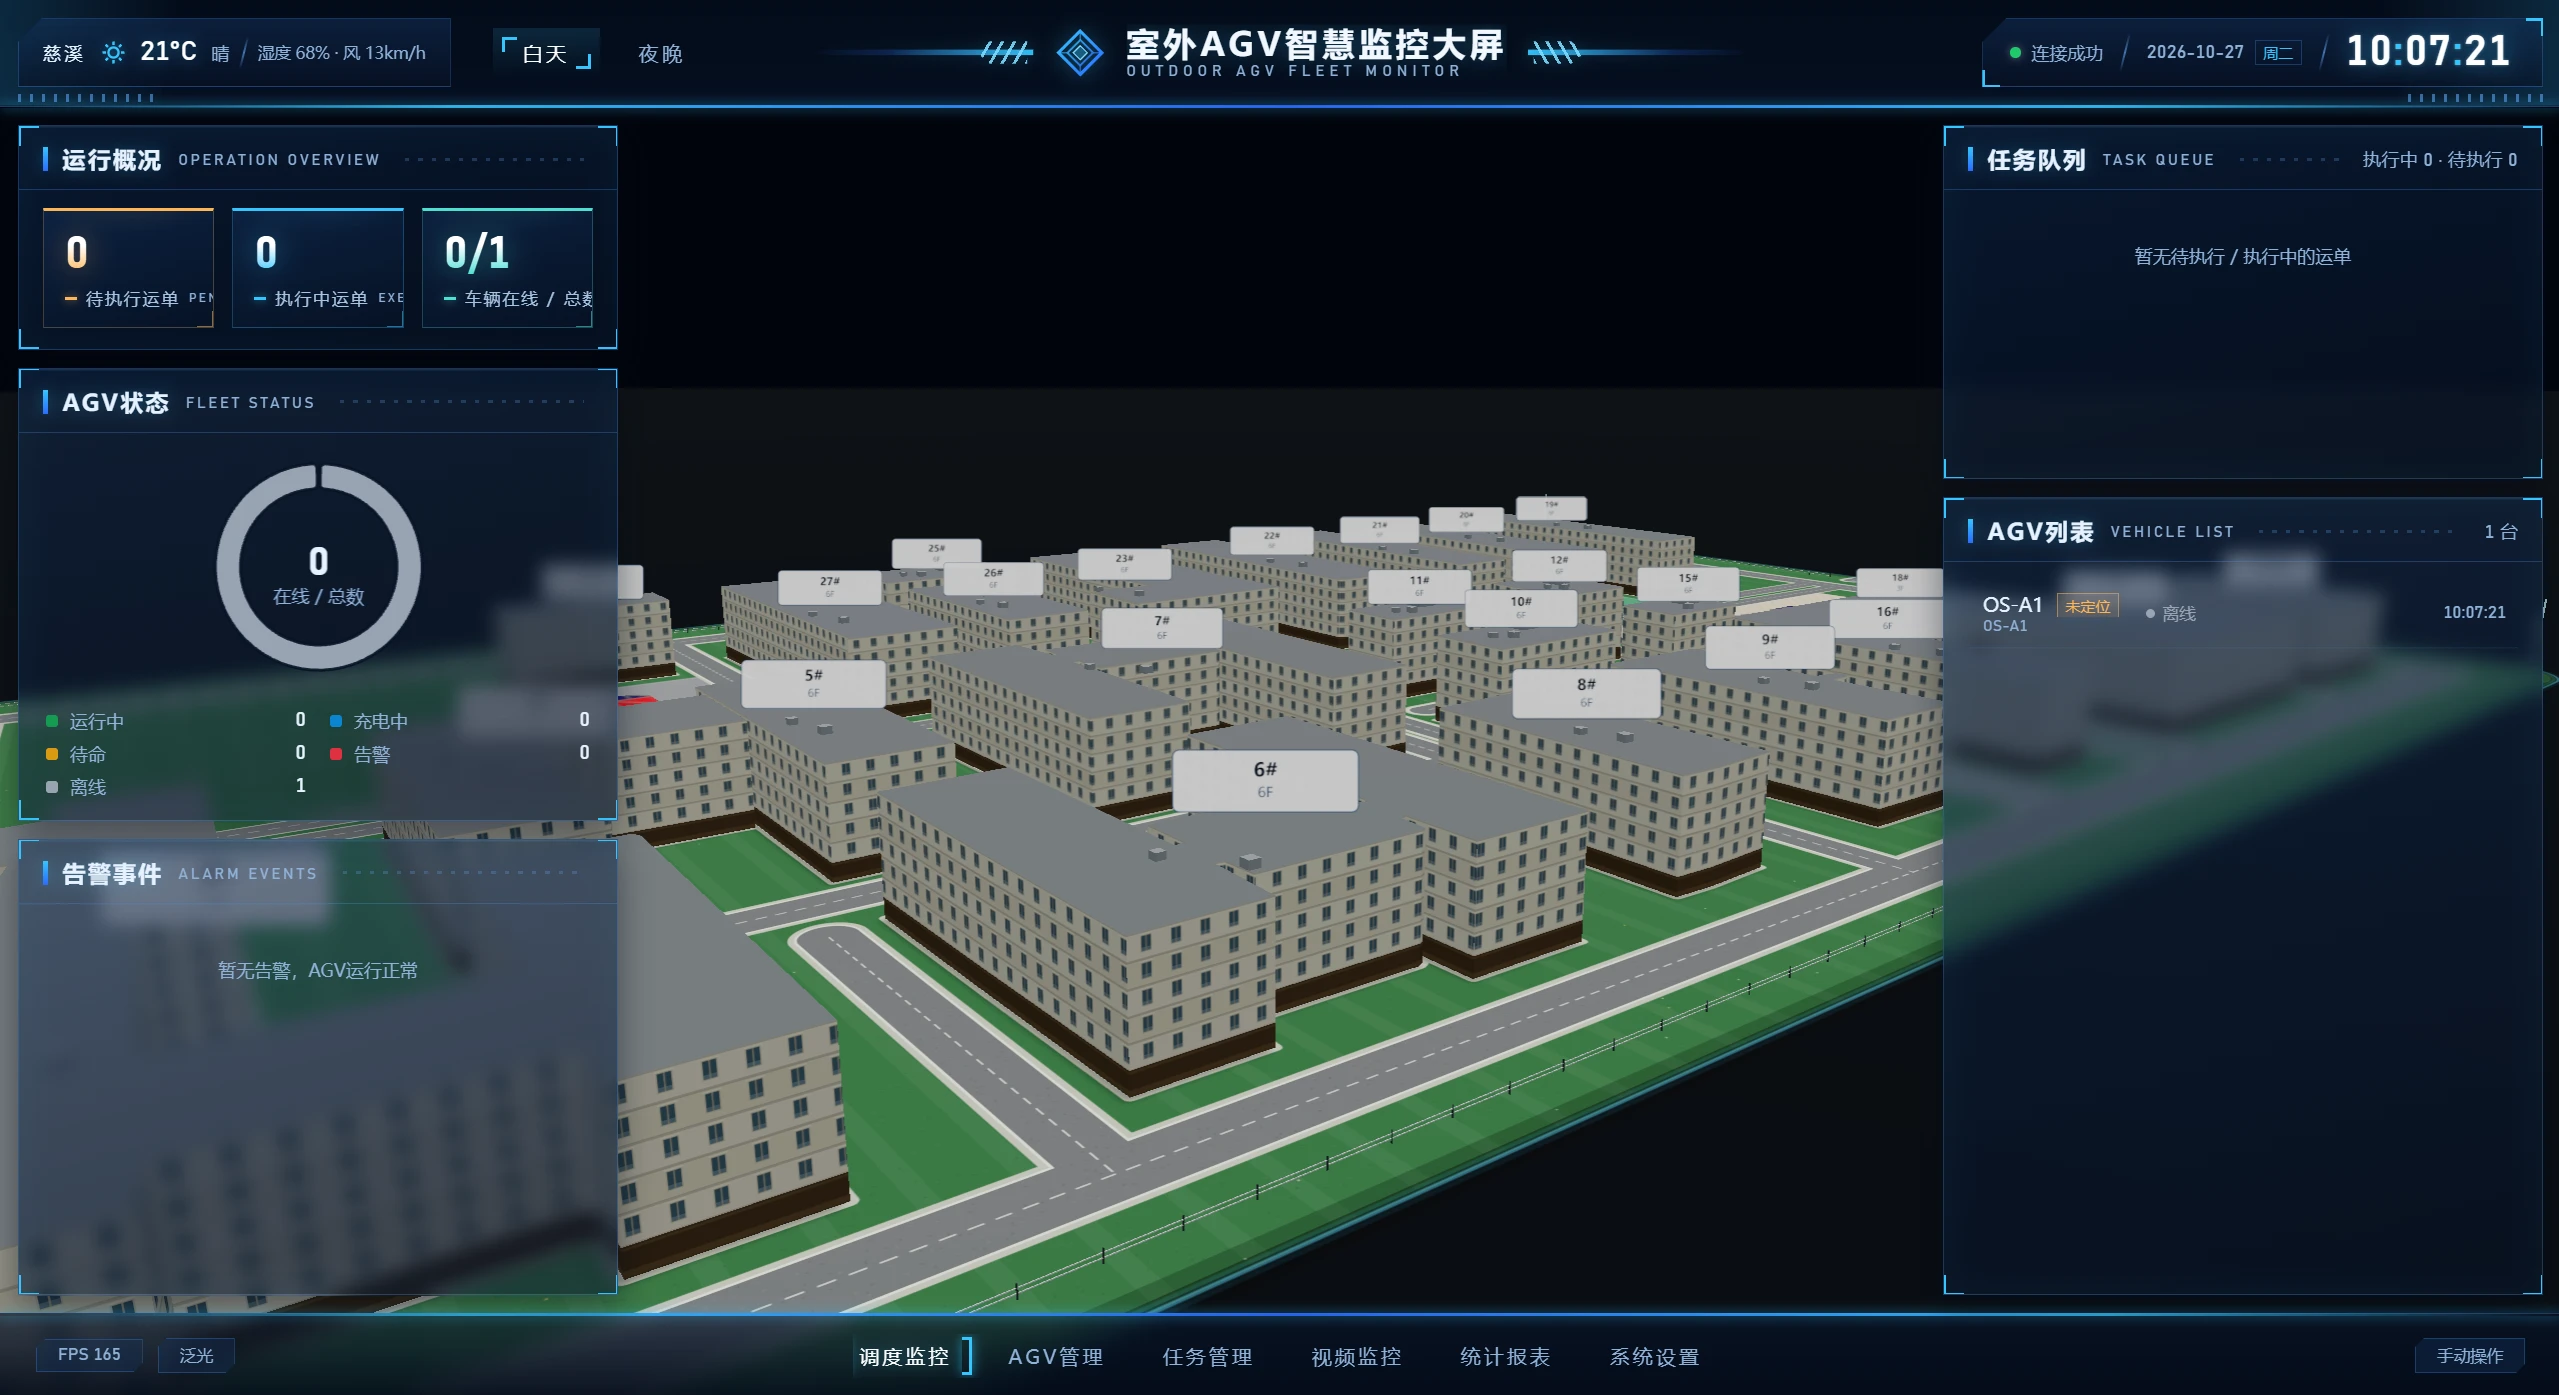
RCS 屏蔽机型与品牌差异,把潜牵、顶升、叉车、复合机器人当作一支车队统一派单:集中式任务分配叠加分布式避障,路口、电梯、充电桩等瓶颈资源自动排队,系统可用率 99.9% 的背后是全链路状态监测与自动重派。
TwinPlant 把工厂做成可运行的三维模型:接入真实节拍与订单结构后,进场前即可验证车型数量、路径冲突、充电策略与峰值单量,输出投资回报测算。
接口清单与对接开发包(SDK)随产品交付,可先在测试环境与一件既有设备打通验证。
| 参数项 | RCS车队调度系统 | TwinPlant数字孪生平台 |
|---|---|---|
| 产品定位 | 混编车队统一调度与交通管制 | 投资前的虚拟工厂仿真验证 |
| 规模 | ≥ 1000 台 / 集群 | ≥ 500 台虚拟车队 |
| 规划能力 | 毫秒级集中派单 + 分布式避障 | 真实节拍复演与瓶颈分析 |
| 系统对接 | WMS · MES · ERP · PLC | RCS · WMS · 场景数据模型 |
| 部署方式 | 本地 / 私有云,支持双机热备 | 单机 / 云环境 |
| 数据接口 | REST · OPC-UA · SDK | 3D 场景与 ROI 报告导出 |
| 可视化管理 | 调度大屏 · 电子地图 · 交通流 | 3D 场景 · 节拍与瓶颈热图 |
| 非标定制 | 支持:调度策略、报表与数据接口可按需定制开发,支持私有化部署 | |
潜牵、顶升、叉车与复合机器人同场工作,按 MES 节拍统一派单,堵点自动消解。
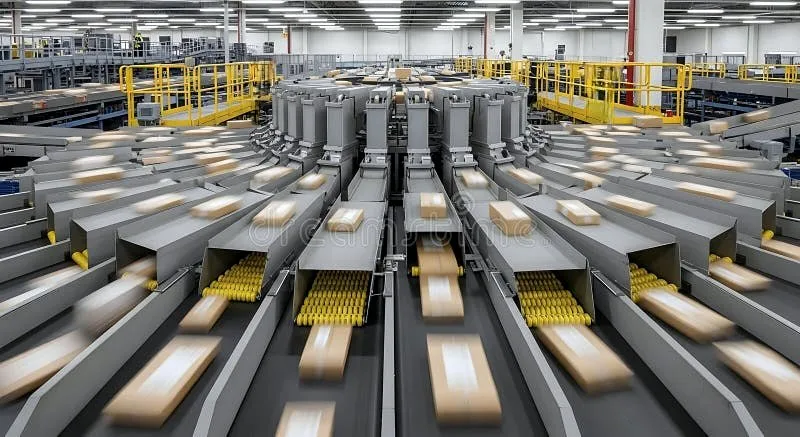
波谷降本、波峰临时加车:调度策略按单量分层切换,扩容不停线、回撤可复用。
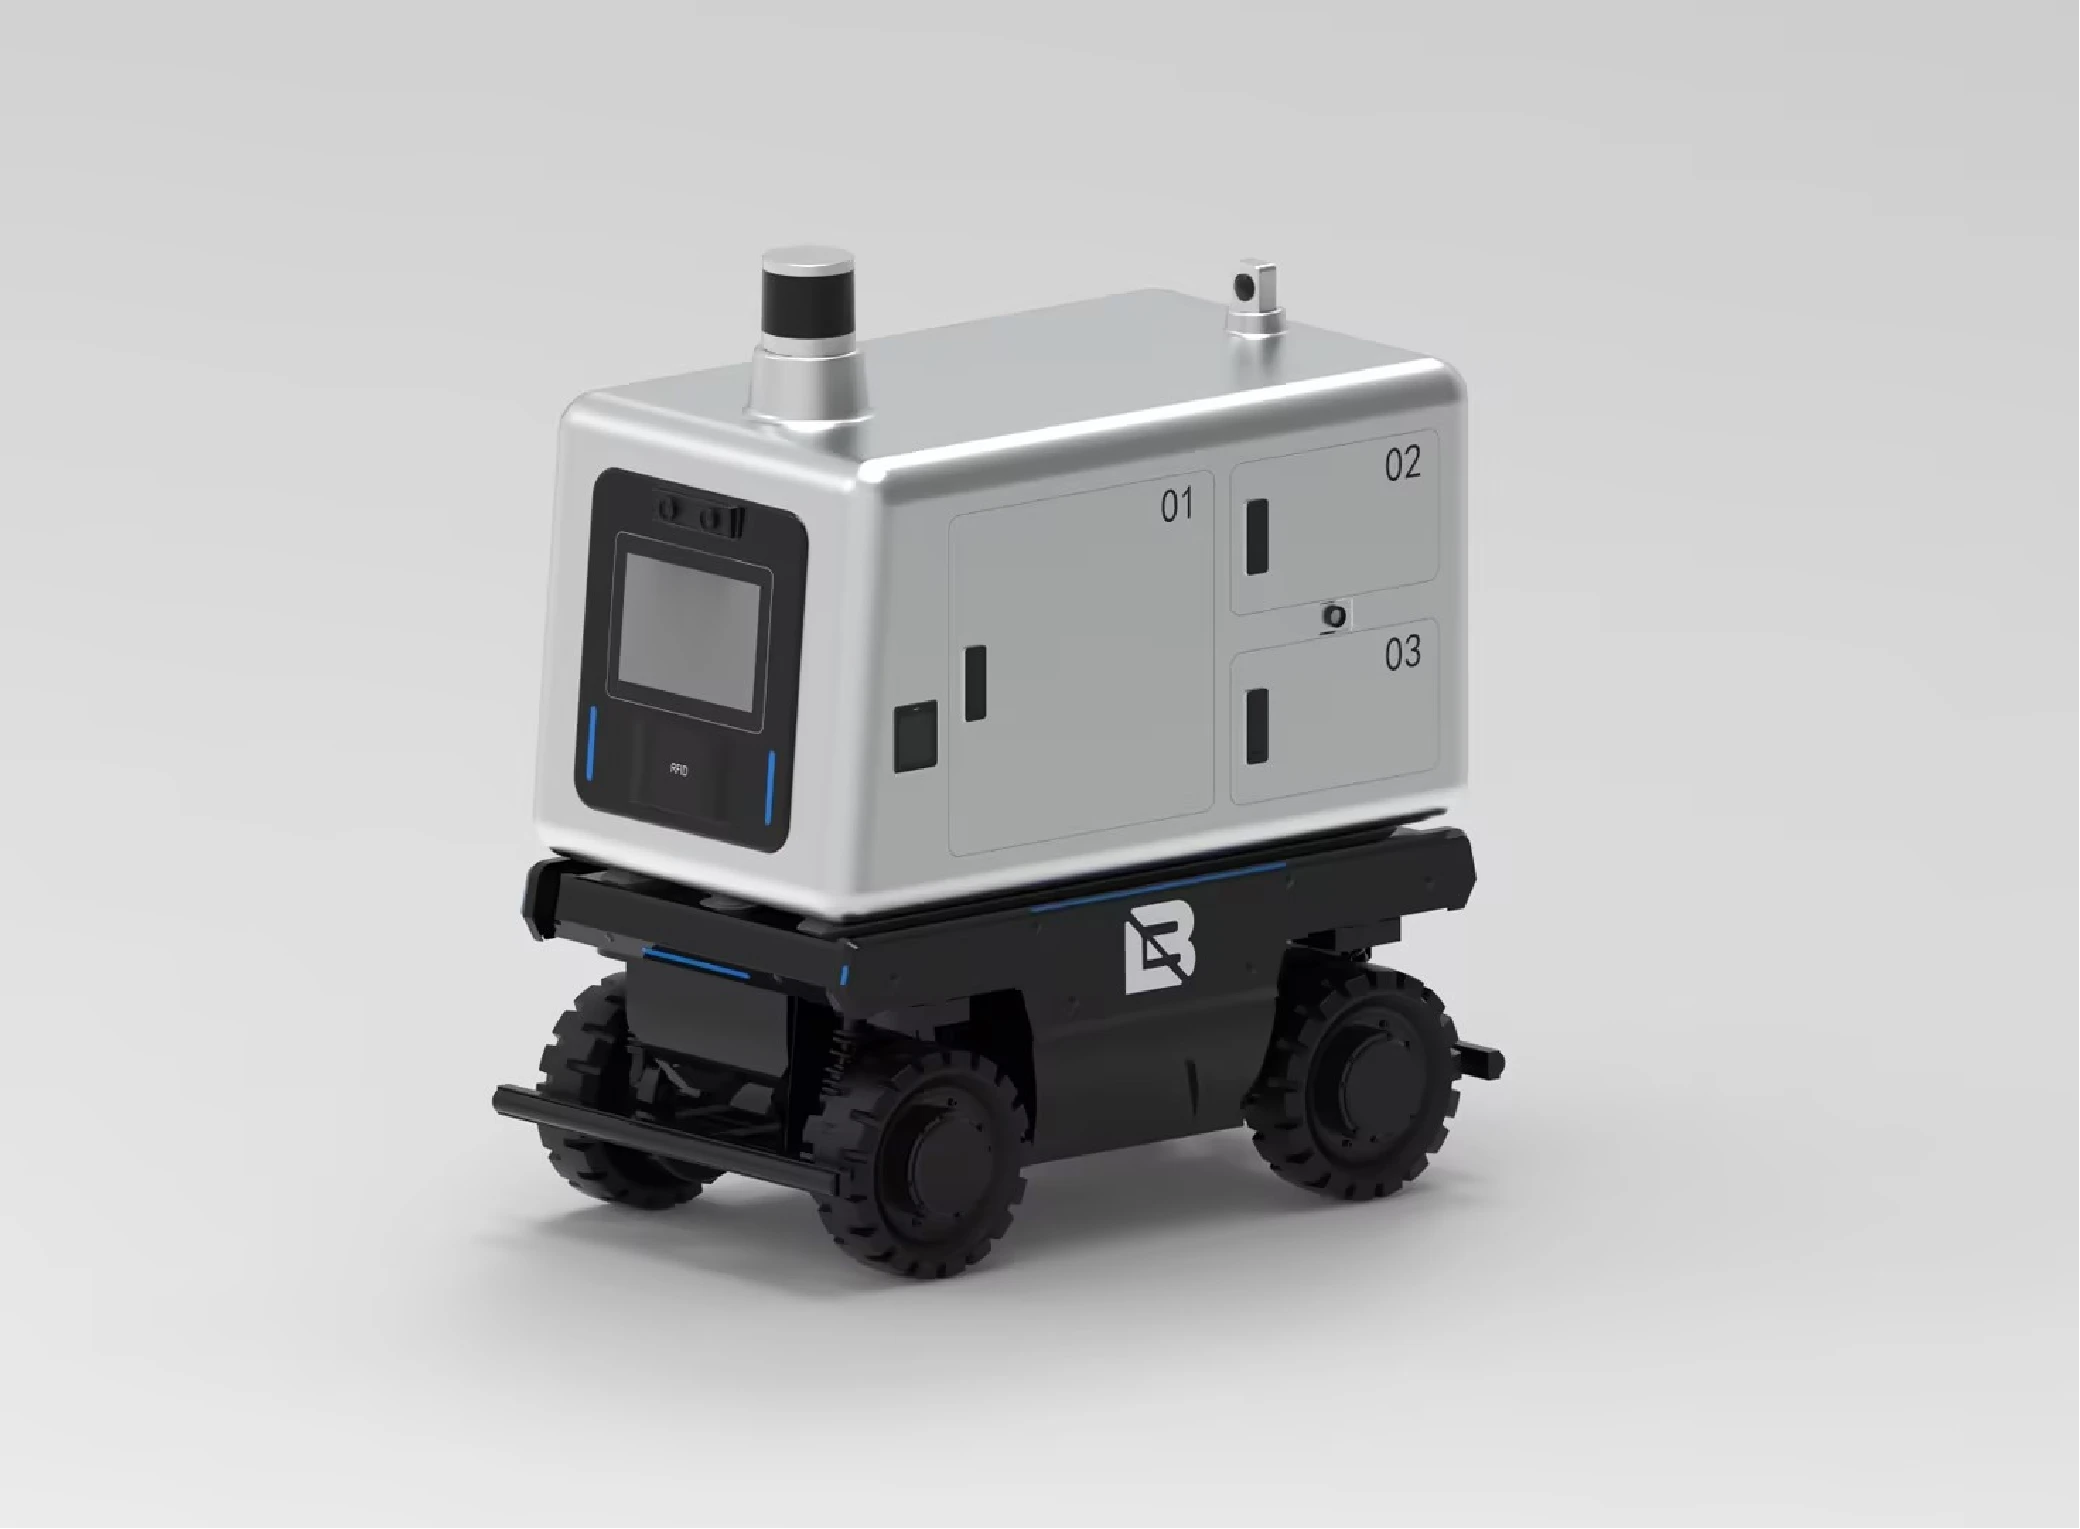
与园区调度、WMS 时序对拍编组运行,排队与空驶由平台统一消解,持续作业不断流。
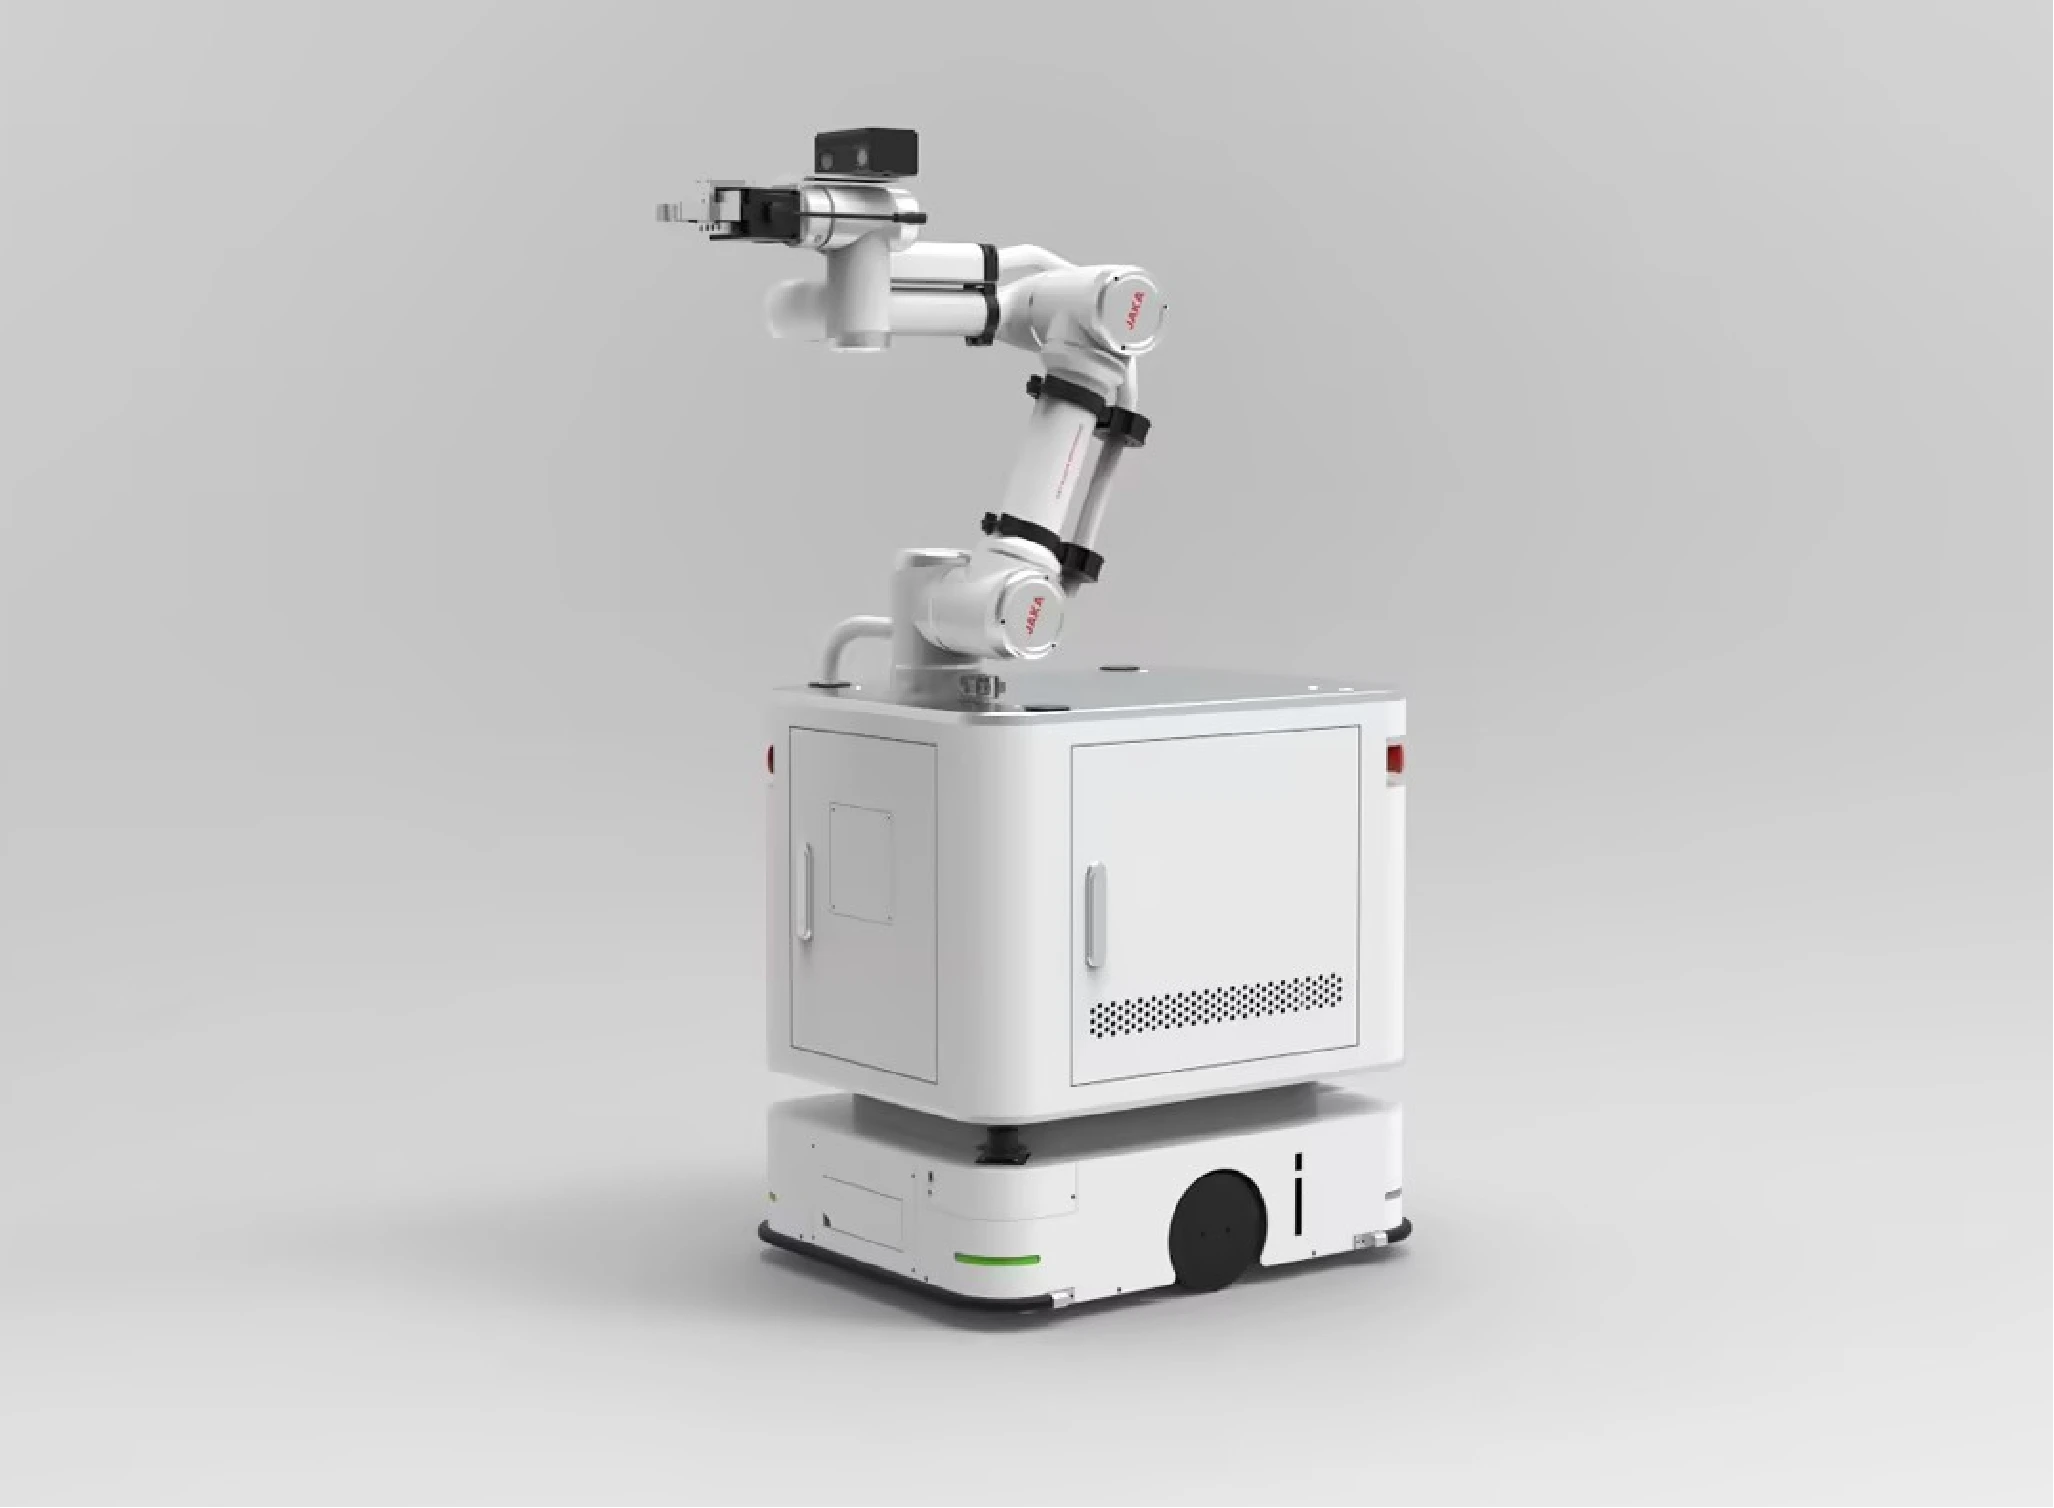
设备进场前,先在数字孪生厂里跑通真实节拍,路径冲突与人员分流提前暴露。