SCENE 01
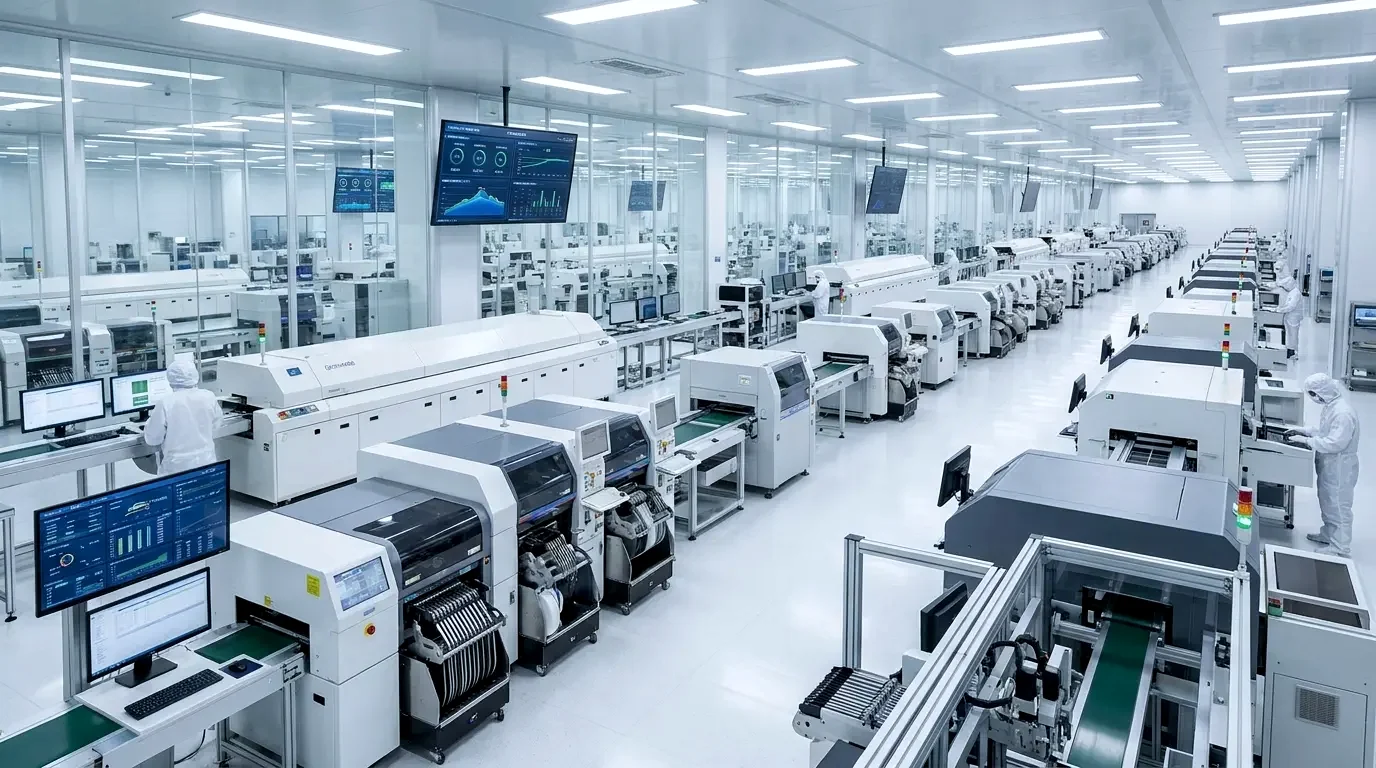
SMT 上下料
送板、取放料与贴片机节拍信号联动,7×24 连续运行替代人工上下料,保障动作一致性。
CR-12 六轴协作机器人负责上下料、装配与视觉分拣,CP-25 四轴码垛机型专注袋箱码垛。全系支持拖拽示教与图形化编程,配备力传感碰撞检测,可免护栏与人并肩作业,换产调整分钟级完成。
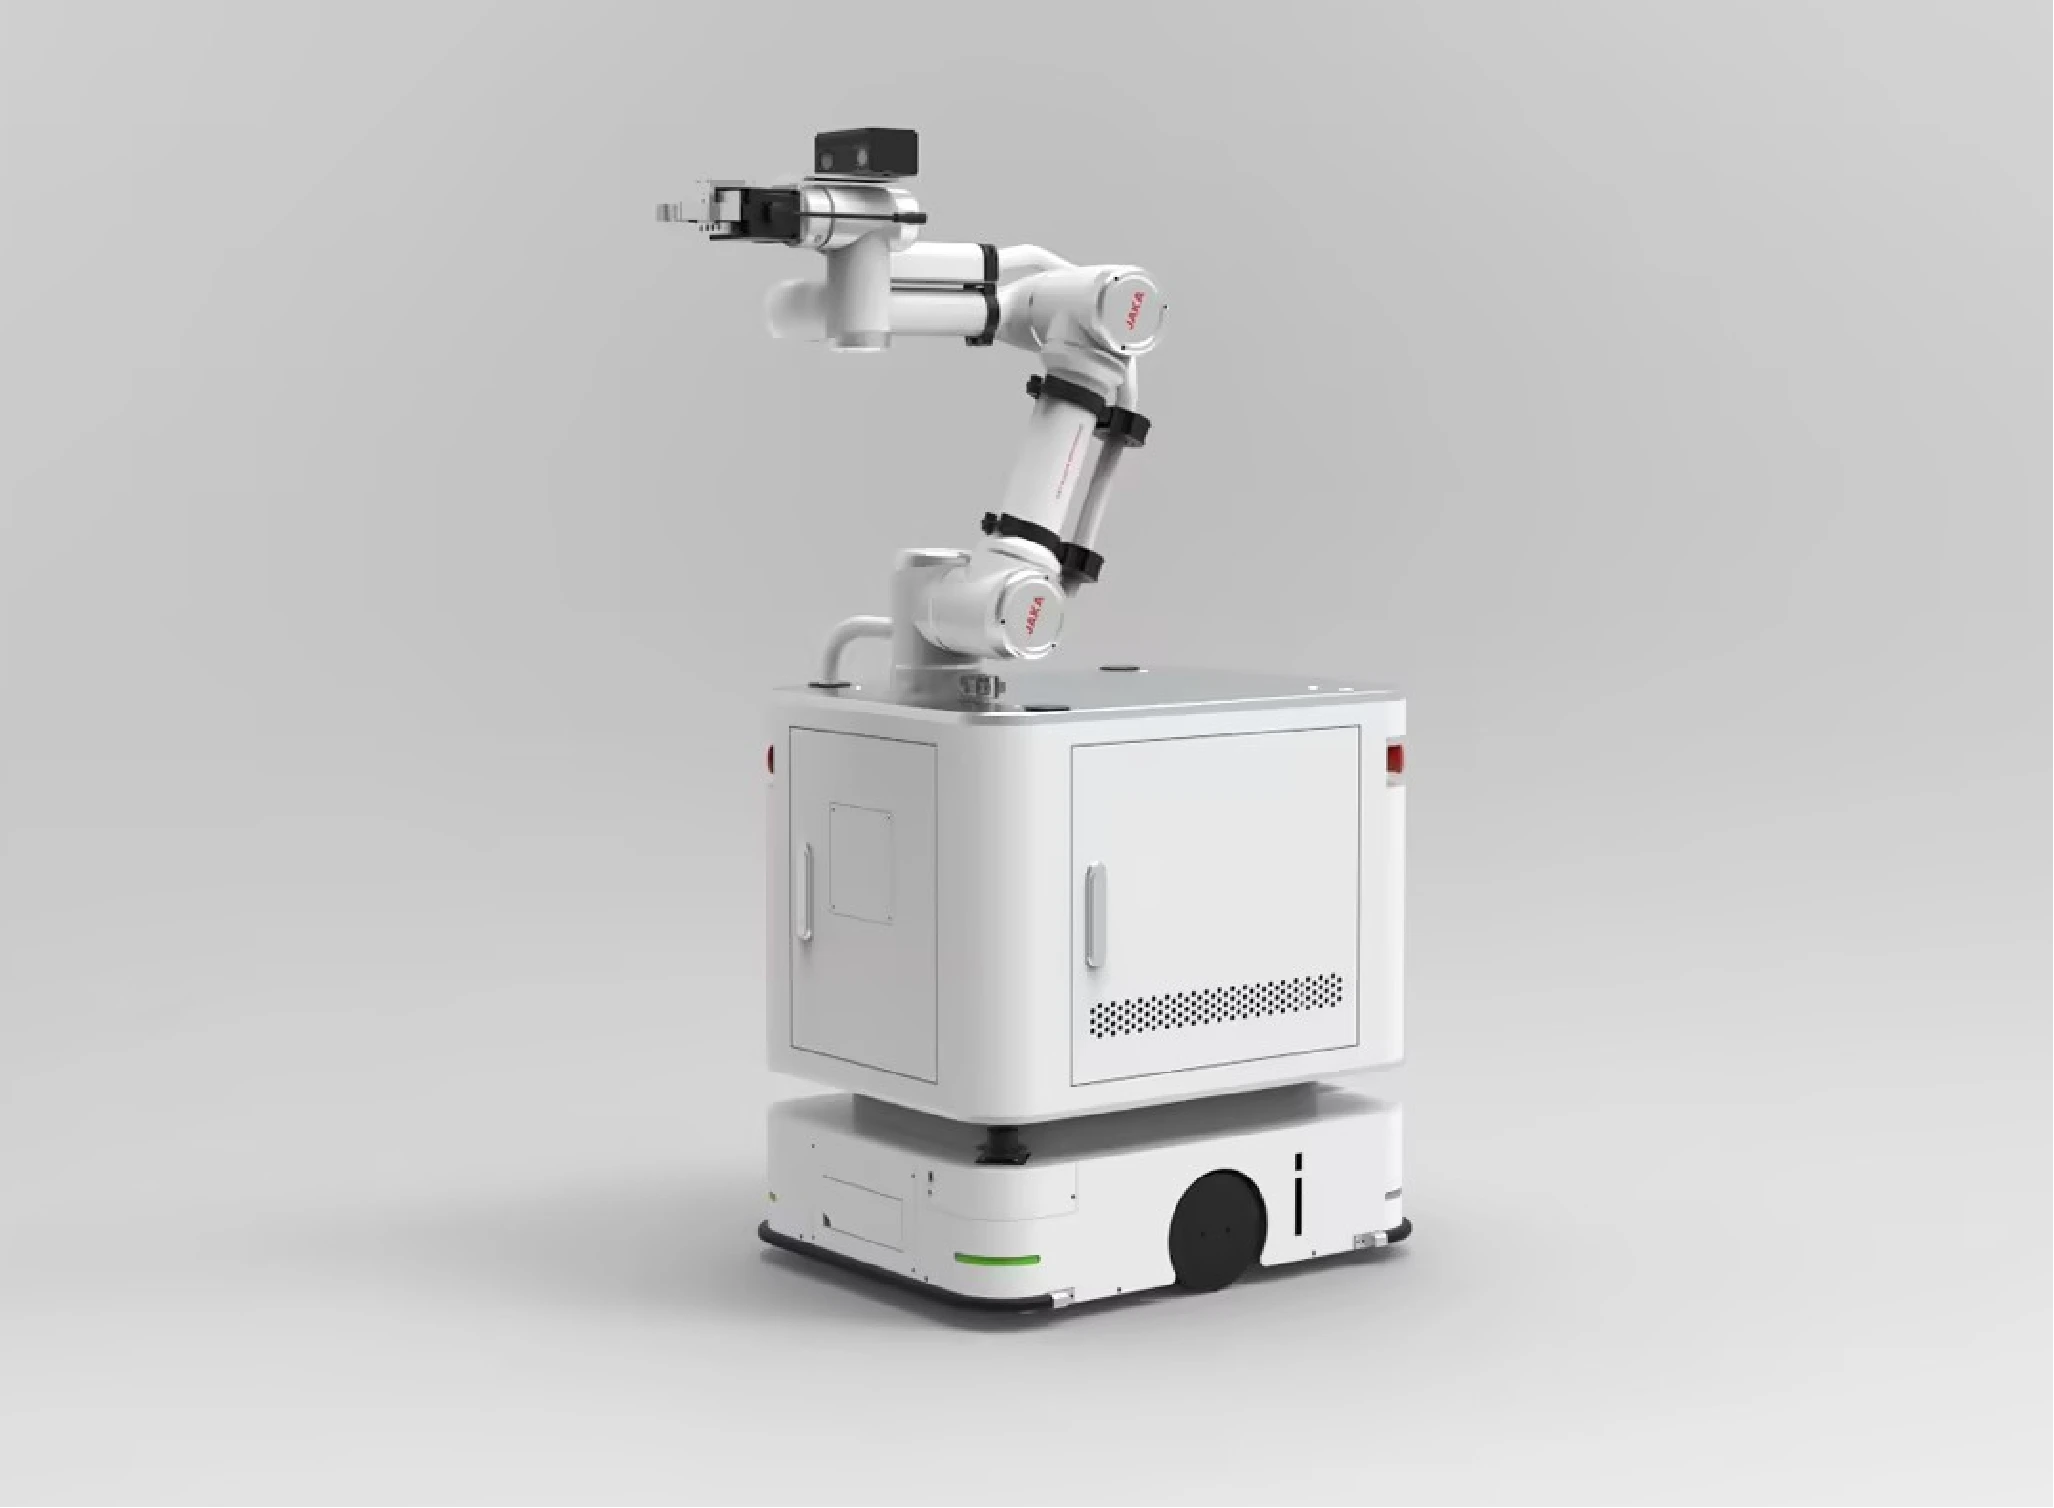
CR-12 关节内置力矩传感器,把机械臂拖到目标点位即完成示教,无需编程基础,新工位十分钟内可上线运行;碰撞检测触发分级安全停止,配合安全区域扫描,机器人与人可在同一工位并肩作业。
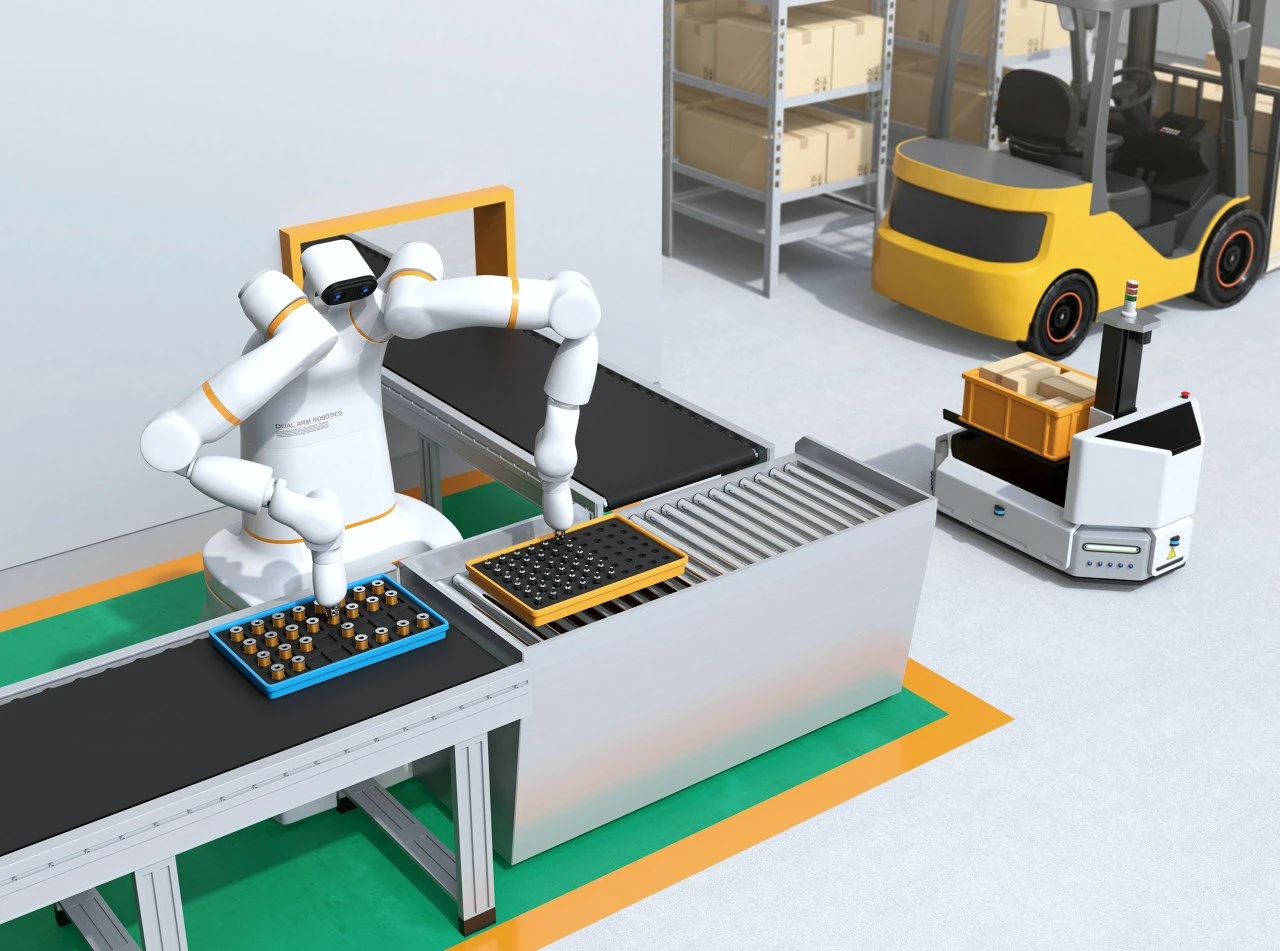
CP-25 针对满负载码垛优化轴速与轴载荷分配,配合防坠落与吸附保持设计,保障袋、箱码垛线在高节拍下的稳定性。
末端执行器(夹爪 / 吸盘 / 快换盘)按工件定制设计,完整选型手册请联系销售工程师索取。
| 参数项 | CR-12六轴协作 | CP-25四轴码垛 |
|---|---|---|
| 额定负载 | 12 kg | 25 kg |
| 臂展 | 1300 mm | 1800 mm |
| 重复定位精度 | ±0.03 mm | ±0.05 mm |
| 本体重量 | 60 kg | 250 kg |
| 安装方式 | 落地 / 倒置 / 任意角度 | 基座固定,倾斜可 |
| 安全功能 | 力传感碰撞检测 · 分级安全停止 · 安全区域扫描 | |
| 编程与部署 | 拖拽示教 · 图形化编程 · 离线仿真 | |
| 防护等级 | IP54 | |
| 非标定制 | 支持:末端执行器与工位适配、防护与洁净需求可按需定制 | |
送板、取放料与贴片机节拍信号联动,7×24 连续运行替代人工上下料,保障动作一致性。
深度学习识别 SKU 姿态,配合真空吸盘与柔性夹爪,稳定处理异形包裹与易损件。
纸箱、袋装物料按码型自动堆垛,与输送线及缠绕机信号联动,码型换线一键切换。
检测工位上下料与角度调整,重复定位精度保证取像面一致,检测节拍稳定可预期。